Workspace Analyzer Visualizers#
The visualizers module provides visualization tools for analyzing robotic workspace data in 3D space.
Table of Contents#
Overview#
The visualizers module enables:
Workspace reachability visualization with multiple rendering styles
Manipulability-colored workspaces with robust/log normalization, a visible color bar and per-point inspection
3D point cloud, voxel, sphere, and coordinate axis representations
Multiple backends: Open3D, Matplotlib, and simulation environments
Factory pattern for easy visualizer creation
Visualization Types#
1. Point Cloud Visualizer ✅#
Fast rendering for large datasets.
from embodichain.lab.sim.motion.workspace.visualizers import PointCloudVisualizer

visualizer = PointCloudVisualizer(backend='open3d', point_size=2.0)
Best for: Large point sets (>10k points), fast rendering
2. Voxel Visualizer ✅#
Volumetric representation for occupancy maps.
from embodichain.lab.sim.motion.workspace.visualizers import VoxelVisualizer

visualizer = VoxelVisualizer(backend='open3d', voxel_size=0.01)
Best for: Occupancy grids, collision detection
3. Sphere Visualizer ✅#
Smooth visualization for reachability zones.
from embodichain.lab.sim.motion.workspace.visualizers import SphereVisualizer

visualizer = SphereVisualizer(backend='open3d', sphere_radius=0.005)
Best for: Publication-quality figures, smooth appearance
4. Axis Visualizer ✅#
Coordinate frame visualization for poses and transformations.
from embodichain.lab.sim.motion.workspace.visualizers import AxisVisualizer

visualizer = AxisVisualizer(backend='sim_manager', sim_manager=sim, axis_length=0.15)
Best for: Robot poses, end-effector frames, coordinate system visualization
5. Manipulability Visualizer ✅#
Colors reachable points by their Yoshikawa manipulability w, keeps unreachable
points visually distinct, and draws a color bar next to the raw score range.
from embodichain.lab.sim.motion.workspace.visualizers import (
    ManipulabilityColorCfg,
    ManipulabilityVisualizer,
    align_manipulability_scores,
)

results = analyzer.analyze()          # MetricType.MANIPULABILITY enabled
point_set = align_manipulability_scores(results)

visualizer = ManipulabilityVisualizer(
    backend="matplotlib",
    color_cfg=ManipulabilityColorCfg(log_scale=True, percentile_clip=(2.0, 98.0)),
)
visualizer.visualize(point_set.points, point_set=point_set)
visualizer.save("workspace_manipulability.png")
Best for: Spotting well- and poorly-conditioned regions before choosing a task placement or a grasp approach.
Score alignment#
align_manipulability_scores resolves the per-mode contract of the analyzer so
a score is never drawn at the wrong point:
Analysis mode |
Scores align with |
Unreachable points |
|---|---|---|
|
|
none — every sample is reachable |
|
|
scattered back onto |
The returned ManipulabilityPointSet carries points, scores (NaN where a
point has no IK solution), reachable_mask, score_indices (the row of
joint_configurations each point maps to, -1 when unreachable) and
joint_configurations. The helper refuses to scatter when
all_points[reachability_mask] does not reproduce reachable_points, so a
reordered result raises instead of rendering misleading colors.
Robust and log normalization#
normalize_manipulability clips the color scale to a percentile window
(default (2.0, 98.0)) and optionally normalizes log10(w). Both the raw score
range and the clipped color-bar span are reported, so clipping never hides the
true magnitudes:
from embodichain.lab.sim.motion.workspace.visualizers import normalize_manipulability

norm = normalize_manipulability(scores, percentile_clip=(2.0, 98.0), log_scale=True)
norm.raw_range    # e.g. (0.0, 0.1143) - untouched min/max
norm.clip_range   # e.g. (5.07e-05, 0.0919) - color-bar ends, in raw w units
norm.num_clipped  # points saturated at either end
Degenerate inputs are explicit: empty or fully unreachable input yields NaN
ranges, and a single point or all-equal scores map to a flat 0.5 rather than
dividing by a zero span.
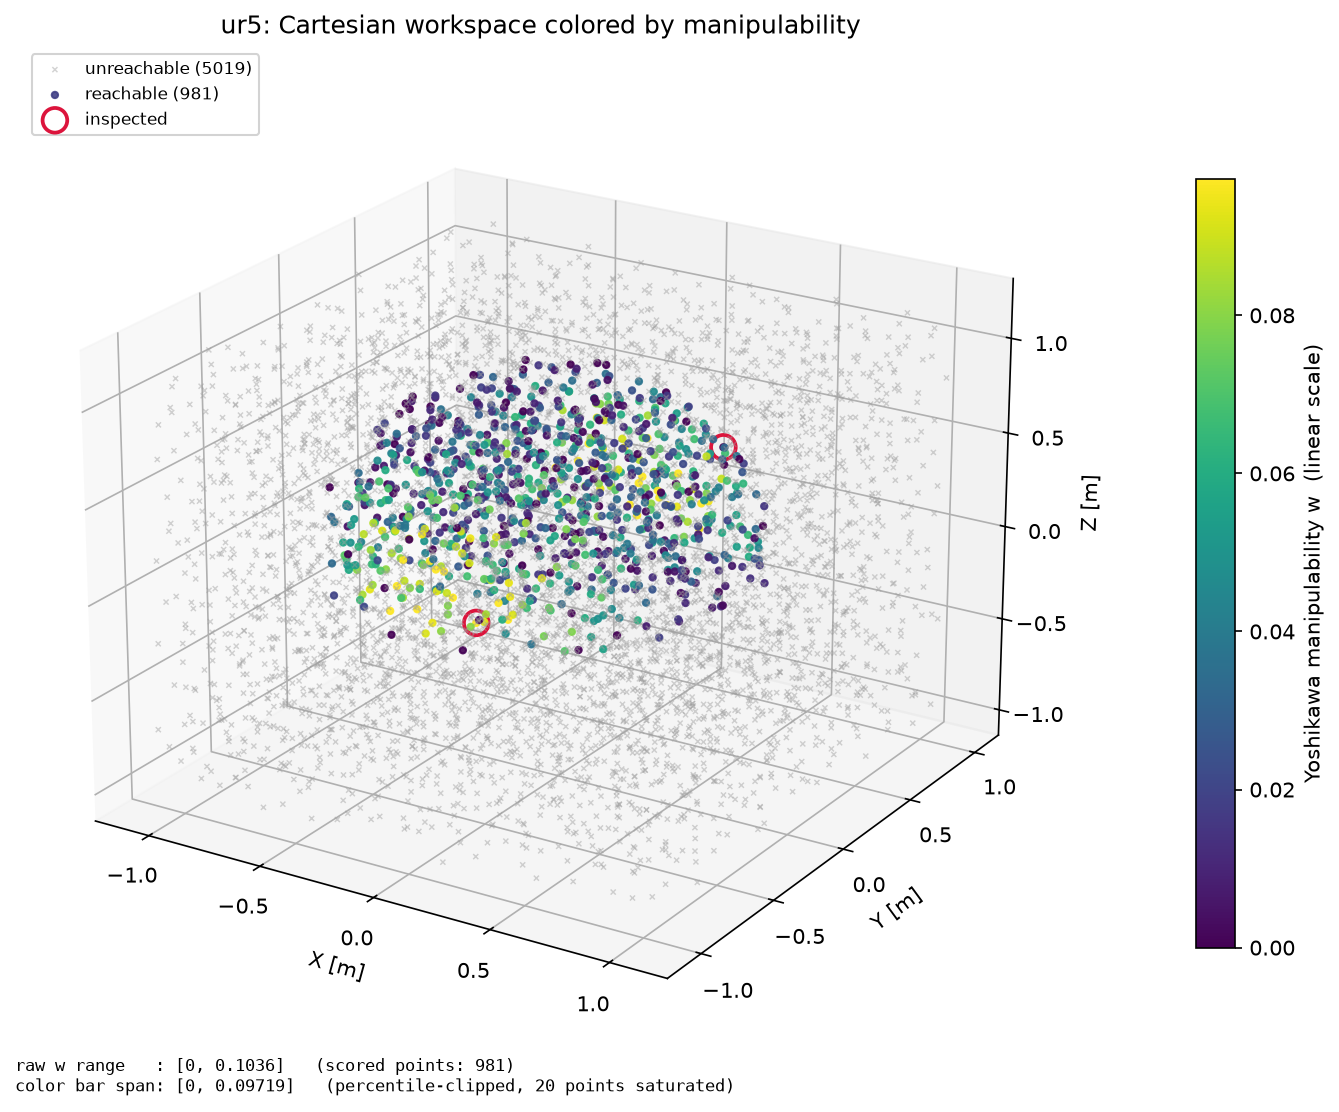
Reachable samples carry the colormap, the 5019 unreachable samples stay as small
grey crosses, and the footer separates the raw range [0, 0.1036] from the
percentile-clipped color-bar span. The two circled points are the ones inspected
below.
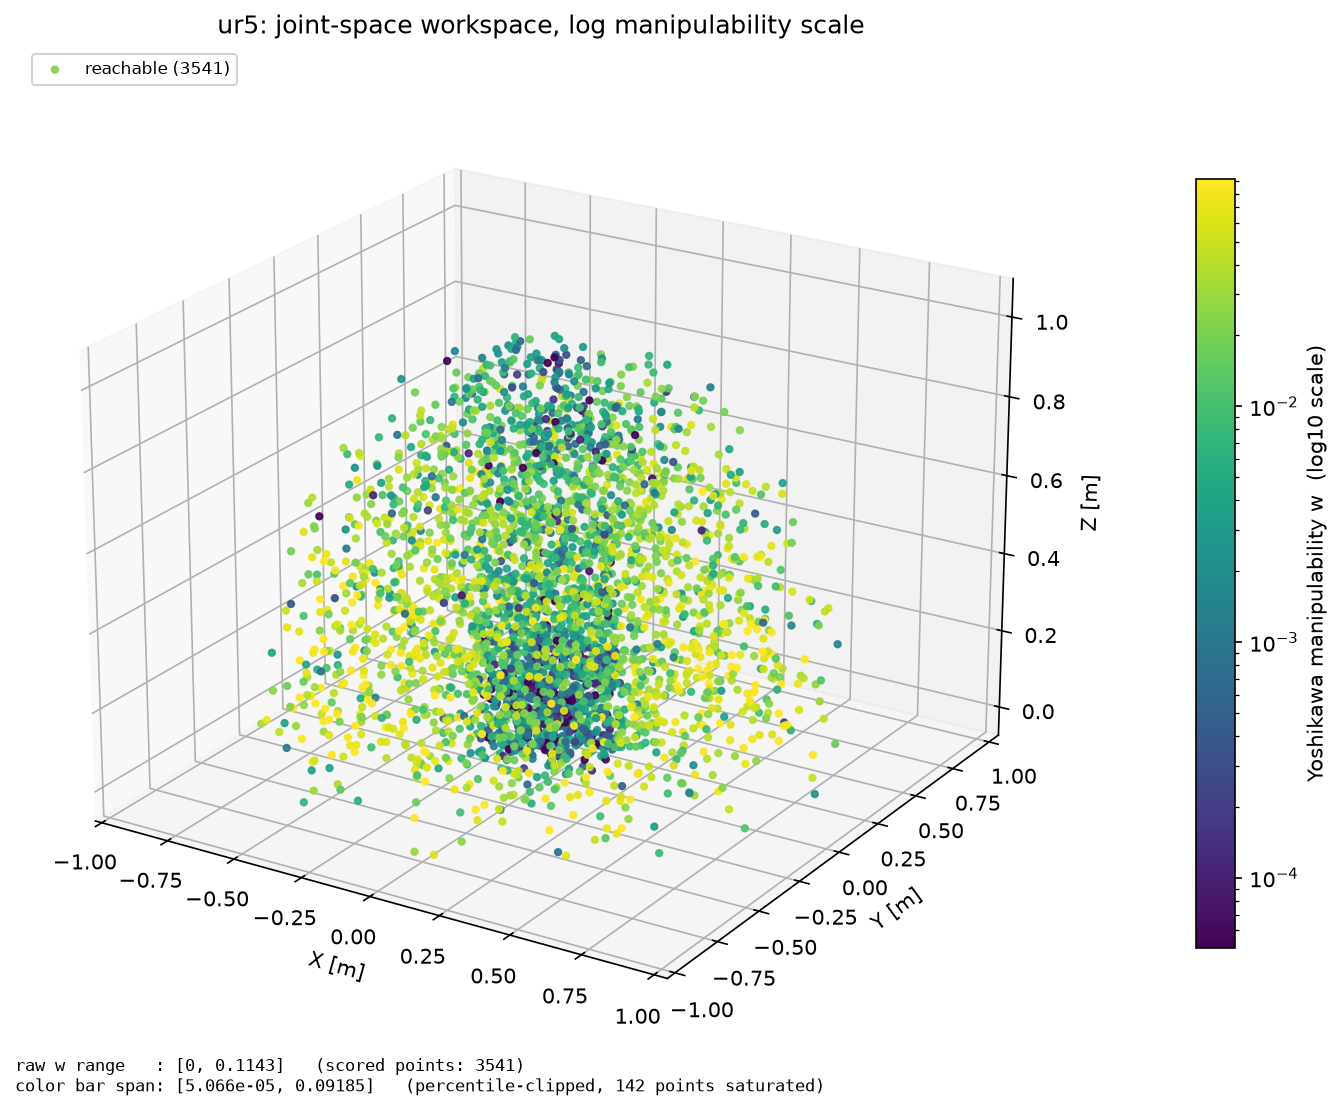
The joint-space path scores every FK sample. w spans four decades here, so a
linear scale would collapse the interior into one color; the log scale keeps the
near-singular shell (dark) separate from the dexterous mid-range.
Point inspection and ellipsoids#
Ellipsoids are computed for a handful of points only — an explicit selection plus the top-N and bottom-N scores — never for the whole cloud:
from embodichain.lab.sim.motion.workspace.visualizers import (
    inspect_points,
    select_inspection_indices,
)

selection = select_inspection_indices(point_set.scores, top_k=1, bottom_k=1)
inspections = inspect_points(
    selection,
    points=point_set.points,
    scores=point_set.scores,
    jacobian_fn=lambda qpos: solver.get_jacobian(torch.as_tensor(qpos)),
    joint_configurations=point_set.joint_configurations,
    score_indices=point_set.score_indices,
)
visualizer.visualize_inspection(inspections)
jacobian_fn is called exactly once with the selected joint configurations, so
the Jacobian count equals len(selection). Each PointInspection exposes w,
condition_number, joint_configuration, and the translational ellipsoid
semi-axes and principal directions, derived with
select_jacobian_rows(J, "translational").
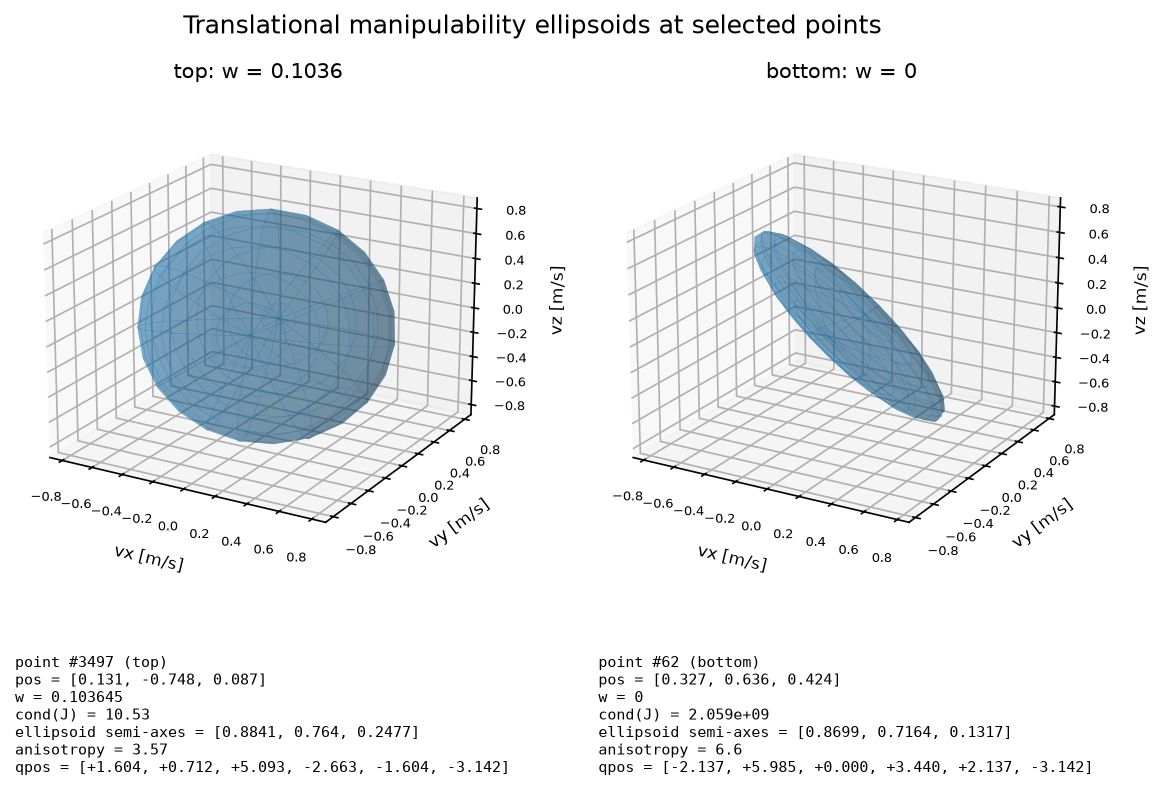
The best-conditioned point (left) has a nearly round ellipsoid — end-effector
velocity is available in every direction. The worst point (right) is a flat
pancake whose shortest semi-axis is 0.13 m/s against 0.87 m/s: motion along that
direction is almost unavailable. Note that w = 0 with cond(J) = 2.1e9 while
the translational ellipsoid remains three-dimensional — the rank deficiency of
that posture is in the rotational rows, which is exactly why the ellipsoid is
worth inspecting alongside the scalar score.
Reproduce all three figures with:
python scripts/tutorials/sim/workspace_manipulability_visualization.py \
    --robot ur5 --num_samples 6000 --output_dir docs/source/_static/tutorials
The tutorial is headless: it drives the robot through its kinematic chain and solver only, so no renderer or physics backend is needed.
Usage Examples#
Basic Usage#
import numpy as np
from embodichain.lab.sim.motion.workspace.visualizers import create_visualizer

# Generate workspace data
points = np.random.rand(1000, 3) * 2 - 1  # Random points in [-1, 1]³
colors = np.random.rand(1000, 3)  # Random colors

# Create and use visualizer
visualizer = create_visualizer('point_cloud', backend='open3d', point_size=3.0)
result = visualizer.visualize(points, colors)
visualizer.show()
When a SimulationManager is configured with the Viser backend, publish the
workspace as a persistent browser overlay:
visualizer = PointCloudVisualizer(
    backend="viser",
    sim_manager=sim,
    control_part_name="arm",
    point_size=0.01,
)
visualizer.visualize(points, colors)
Factory Pattern#
from embodichain.lab.sim.motion.workspace.visualizers import VisualizerFactory

factory = VisualizerFactory()
visualizer = factory.create_visualizer('voxel', backend='open3d', voxel_size=0.02)

# Create axis visualizer
axis_viz = factory.create_visualizer('axis', backend='sim_manager', sim_manager=sim)
Backend Support#
Available Backends#
open3d: Interactive 3D visualization (requirespip install open3d)matplotlib: Static figures and plots (requirespip install matplotlib)sim_manager: Integration with simulation environmentdata: Returns processed data without visualization (headless mode)
Quick Reference#
Available Visualizers:
PointCloudVisualizer: Fast rendering for large datasets
VoxelVisualizer: Volumetric representation for occupancy maps
SphereVisualizer: Smooth visualization for publication figures
AxisVisualizer: Coordinate frame visualization for poses
ManipulabilityVisualizer: Reachable points colored by manipulability, with a color bar and selected-point ellipsoids
Common Parameters:
PointCloud:
backend,point_sizeVoxel:
backend,voxel_sizeSphere:
backend,sphere_radius,sphere_resolutionAxis:
backend,axis_length,axis_size,sim_managerManipulability:
backend,color_cfg(colormap,percentile_clip,log_scale,unreachable_color,point_size)
Quick Creation:
from embodichain.lab.sim.motion.workspace.visualizers import create_visualizer
import numpy as np

# Create any visualizer
visualizer = create_visualizer('point_cloud', backend='open3d', point_size=2.0)
visualizer = create_visualizer('voxel', backend='open3d', voxel_size=0.01)
visualizer = create_visualizer('sphere', backend='open3d', sphere_radius=0.005)

# Create axis visualizer for coordinate frames
axis_viz = create_visualizer('axis', backend='sim_manager', sim_manager=sim, axis_length=0.05)

# Visualize coordinate frame at robot end-effector
pose = np.eye(4)
pose[:3, 3] = [1.0, 0.5, 1.2]  # Set position
axis_viz.visualize(pose, name_prefix="end_effector_frame")
axis_viz.show()